
Les robots d'inspection sont utilisés dans les installations industrielles, les entrepôts, les centrales électriques, les canalisations, les infrastructures extérieures et d'autres environnements nécessitant une surveillance régulière. Ces robots sont souvent équipés de caméras, de systèmes LiDAR, de capteurs, de modules de communication, de moteurs et de systèmes informatiques embarqués.
La batterie constitue donc un élément essentiel de la conception globale du robot. Une batterie adaptée doit fournir suffisamment d'énergie pour assurer l'autonomie requise, tout en répondant aux exigences du robot en matière de tension, de courant de décharge, de taille, de poids, de recharge, de communication et d'environnement.
Les batteries au lithium, en particulier celles au phosphate de fer lithié (LiFePO₄), sont utilisées dans certaines applications de robots d'inspection en raison de leur durée de vie, de leurs caractéristiques thermiques et de leur capacité à fonctionner en mode rechargeable.
Ce guide présente les principaux critères à prendre en compte lors du choix d'une batterie pour un robot d'inspection.
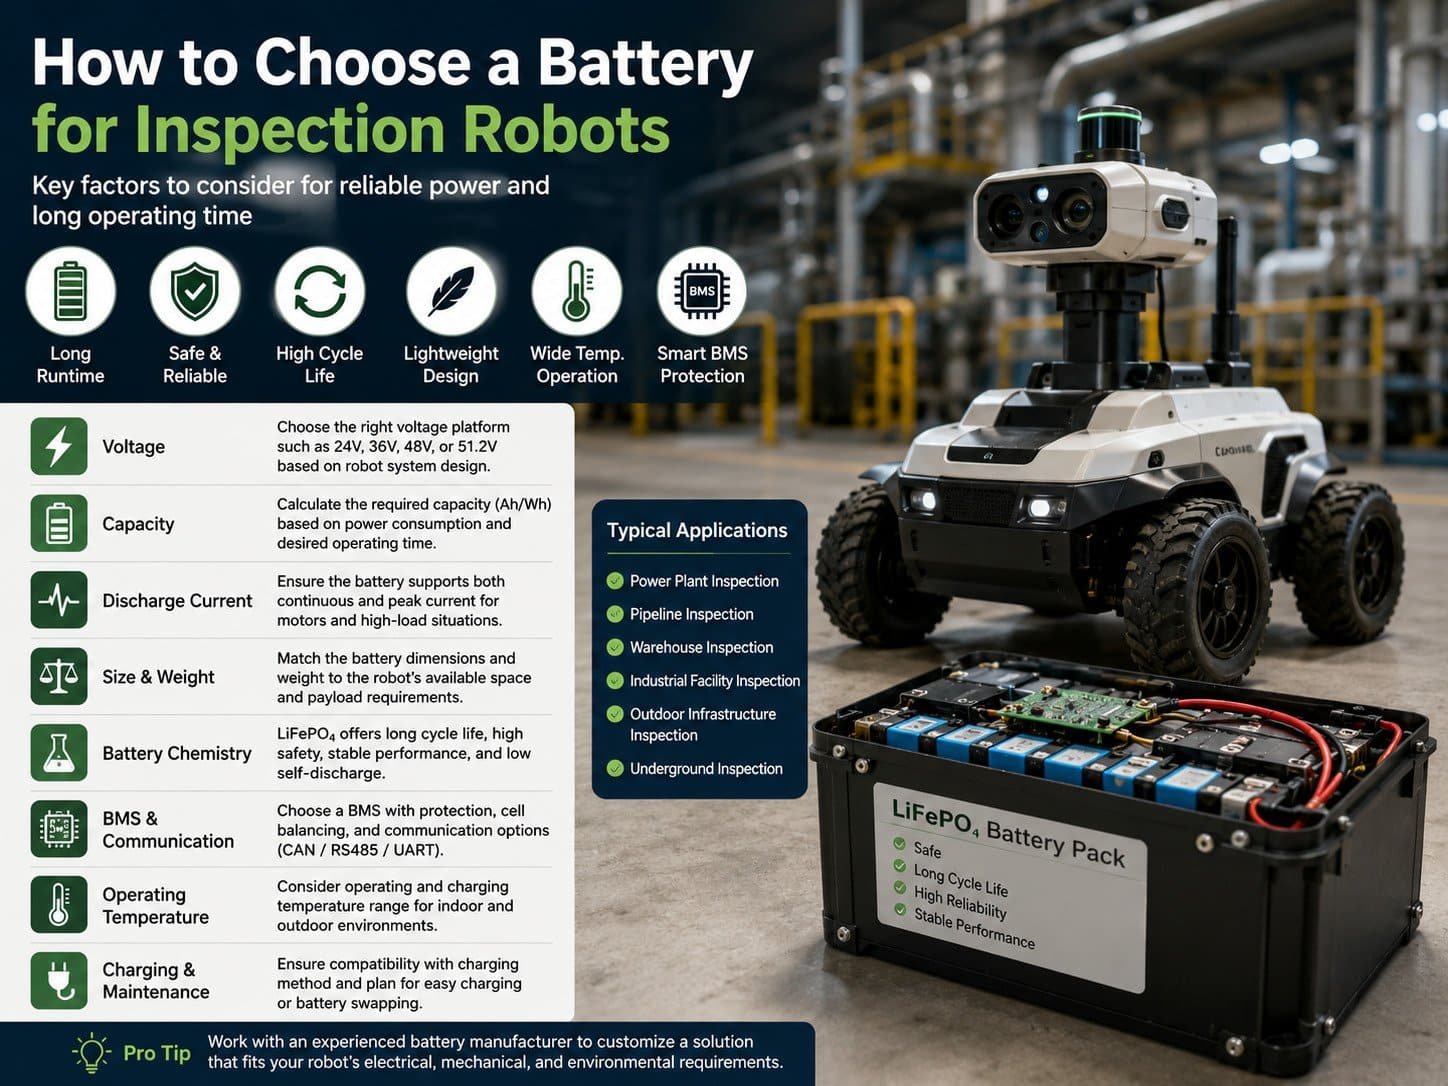
1re partie. De quel type de batterie un robot d'inspection a-t-il besoin ?
Il n'existe pas de caractéristiques techniques de batterie uniques adaptées à tous les robots d'inspection.
Les besoins en batterie dépendent des caractéristiques suivantes du robot :
- Puissance du moteur
- Durée de fonctionnement
- Vitesse de déplacement
- Charge utile
- Capteurs
- Système informatique
- Équipements de communication
- Environnement opérationnel
- Mode de recharge
- Espace disponible sur la batterie
Par exemple, un robot d'inspection d'intérieur compact peut nécessiter une batterie relativement petite, tandis qu'un robot d'inspection d'extérieur conçu pour une utilisation prolongée peut nécessiter une batterie plus grande et de plus grande capacité.
La première étape consiste donc à déterminer les besoins électriques et mécaniques du robot avant de choisir des cellules individuelles ou un bloc-batterie.
2e partie : Pourquoi la batterie est-elle importante pour les robots d'inspection ?
Les robots d'inspection peuvent être amenés à fonctionner pendant plusieurs heures tout en alimentant en continu plusieurs systèmes.
Un robot d'inspection classique peut comprendre :
- Moteurs d'entraînement
- Appareils photo
- LiDAR
- Capteurs infrarouges
- Capteurs de gaz
- Capteurs industriels
- Modules de communication sans fil
- GPS
- Ordinateurs embarqués
- Systèmes de contrôle
- Systèmes d'éclairage
La batterie doit fournir une alimentation stable à ces composants tout en assurant le fonctionnement du robot.
Une batterie dont la capacité est insuffisante peut réduire l'autonomie, tandis qu'une capacité de décharge insuffisante peut nuire à l'accélération, à la montée ou à d'autres opérations sollicitant fortement la batterie.
3e partie : Facteurs clés à prendre en compte lors du choix d'une batterie pour robot d'inspection
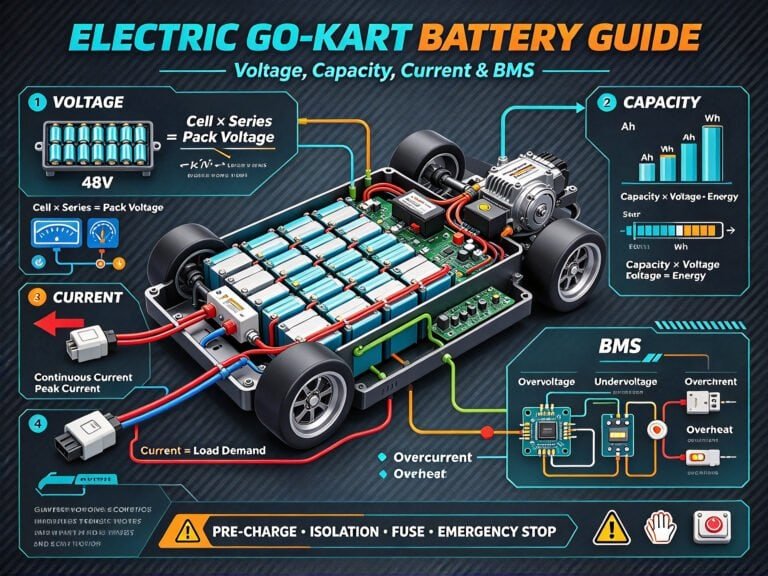
1. Tension de la batterie
La tension doit être choisie en fonction du système électrique du robot.
Les robots d'inspection peuvent fonctionner avec différentes tensions en fonction de leurs moteurs, de leurs variateurs, de leurs capteurs et de l'architecture de leur système. Les configurations de batterie courantes peuvent inclure des systèmes de 24 V, 36 V, 48 V et 51,2 V, bien que la tension appropriée doive être déterminée en fonction de la conception de l'équipement.
Lorsque vous choisissez une batterie de remplacement ou une batterie sur mesure, vérifiez les points suivants :
- Tension du variateur de vitesse
- Tension de fonctionnement du moteur
- Exigences relatives aux composants électroniques
- Tension de charge
- Tension nominale de la batterie
- Tension maximale et minimale du système
La tension de la batterie doit être adaptée à l'ensemble du système électrique et ne pas être choisie de manière indépendante.
2. Capacité de la batterie
La capacité est généralement exprimée en ampères-heures (Ah) ou en watt-heures (Wh).
Dans le domaine de la robotique, les wattheures peuvent s'avérer particulièrement utiles, car les besoins en énergie dépendent à la fois de la tension et du courant.
La relation de base est la suivante :
Énergie (Wh) = Tension (V) × Capacité (Ah)
Par exemple, une batterie de 24 V et 40 Ah a une capacité énergétique nominale d'environ :
24 V × 40 Ah = 960 Wh
L'énergie réellement utilisable dépendra de la composition chimique de la batterie, des conditions de fonctionnement, du taux de décharge, des réglages du BMS et d'autres facteurs liés au système.
Pour estimer la capacité de la batterie, tenez compte de la consommation moyenne et de la durée de fonctionnement prévue.
Énergie nécessaire ≈ Puissance moyenne × Durée de fonctionnement
Une conception adaptée doit également tenir compte de l'énergie consommée par l'accélération, les pentes, les capteurs, le matériel informatique, les systèmes de communication et d'autres charges.
3. Courant de décharge continu et de crête
La capacité n'est pas la seule caractéristique électrique importante.
La batterie doit également fournir un courant suffisant pour faire face à la charge maximale prévue du robot.
Les moteurs d'entraînement peuvent générer de brèves pointes de courant lors :
- Début
- Accélération
- Escalade
- Tournage
- Transport de charges utiles
- Traverser des surfaces irrégulières
Par conséquent, les caractéristiques techniques des batteries doivent inclure les deux éléments suivants :
- Courant de décharge continu
- Courant de décharge maximal
Le système de gestion de la batterie (BMS) doit également être capable de supporter le courant requis sans déconnecter inutilement la batterie pendant le fonctionnement normal du robot.
4. Dimensions et poids de la batterie
Les robots d'inspection disposent d'un espace interne limité, et le poids de la batterie peut avoir une incidence directe sur leur mobilité.
Lors de la conception d'un bloc-batterie, il convient de mesurer :
- Longueur
- Largeur
- Hauteur
- Position de montage
- Points de fixation
- Emplacement du connecteur
- Acheminement des câbles
Il convient également de tenir compte de la répartition du poids.
Une batterie installée trop loin du centre de gravité prévu peut nuire à la stabilité ou aux caractéristiques de déplacement du robot.
Dans le cas des robots d'inspection mobiles, une conception compacte de la batterie peut permettre à l'équipement d'exploiter plus efficacement l'espace interne dont il dispose.
5. Composition chimique des batteries
Les différentes compositions chimiques des batteries présentent des caractéristiques variées.
Batteries au lithium-ion
Le NMC et d'autres composés chimiques à base de lithium-ion peuvent offrir une densité énergétique relativement élevée, ce qui peut s'avérer utile lorsque l'espace et le poids réservés à la batterie sont limités.
Batteries LiFePO4
Le LiFePO₄, ou phosphate de lithium et de fer, est une autre composition chimique à base de lithium-ion utilisée dans les systèmes de batteries rechargeables.
Parmi les caractéristiques potentielles, on peut citer :
- Longue durée de vie
- Caractéristiques thermiques stables
- Faible autodécharge
- Bonnes performances de décharge
- Performances adaptées à des cycles répétés de charge et de décharge
Le LiFePO4 peut être envisagé lorsqu'un robot d'inspection nécessite des cycles de charge-décharge réguliers et un système de batterie rechargeable conçu pour un fonctionnement répété.
Toutefois, le choix de la composition chimique de la batterie doit être fondé sur la conception globale du robot, plutôt que de partir du principe qu’une seule composition convient à toutes les applications.
6. Système de gestion de la batterie
Un système de gestion de batterie (BMS) est un composant essentiel d'un bloc-batterie au lithium.
Le BMS permet de surveiller et de gérer des paramètres tels que :
- Potentiel cellulaire
- Tension du bloc-batterie
- Courant de charge
- Courant de décharge
- Température
- État de charge (SOC)
- Équilibre cellulaire
Les fonctions de protection peuvent inclure :
- Protection contre les surcharges
- Protection contre la surcharge
- Protection contre les surintensités
- Protection contre les courts-circuits
- Protection contre la surchauffe
- Protection contre le froid
Pour les robots d'inspection, la communication BMS peut également s'avérer utile.
Selon le contrôleur du robot, les interfaces de communication peuvent inclure :
- CAN
- CAN FD
- RS485
- UART
- Modbus
Le protocole de communication doit être adapté à l'architecture de commande du robot.
7. Température de fonctionnement
Les robots d'inspection peuvent fonctionner à l'intérieur comme à l'extérieur.
En cas d'utilisation à l'extérieur, la batterie peut être exposée à :
- Températures élevées
- Températures basses
- Fluctuations de température
- Humidité
- Poussière
- Pluie ou humidité
La température influe sur les performances de la batterie et son comportement lors de la recharge.
Dans le cas des batteries au lithium, la charge à basse température nécessite une attention particulière. Un bloc-batterie sur mesure peut intégrer un système de surveillance de la température et une protection BMS adaptée, en fonction des conditions de fonctionnement prévues.
Il convient de vérifier les plages de température de fonctionnement et de charge de la batterie avant de finaliser sa conception.
8. Conditions de facturation
Le temps de recharge peut avoir une incidence sur la disponibilité du robot.
Avant de choisir une batterie, déterminez :
- Tension de charge
- Courant de charge
- Temps de charge
- Mode de recharge
- Type de chargeur
- Fréquence de recharge
- Exigences en matière de recharge automatique
Certains robots d'inspection retournent automatiquement à leur station d'accueil lorsque la batterie atteint un niveau de charge (SOC) défini.
Pour ce type d'application, la batterie et le chargeur doivent être conçus pour former un système compatible.
Si le robot fonctionne en continu, on peut également envisager le remplacement de la batterie. Un bloc-batterie amovible permet à une batterie de fonctionner pendant que l'autre est en charge.
9. Communication avec la batterie
Les robots d'inspection de pointe peuvent nécessiter que la batterie communique avec le contrôleur principal.
La communication avec la batterie peut fournir des informations telles que :
- SOC
- Tension de la batterie
- Actuel
- Température
- État de charge
- État des défauts
- Capacité restante
Les protocoles CAN et RS485 sont couramment utilisés pour la communication entre les batteries industrielles, en fonction de l'architecture des équipements.
Les exigences en matière de communication doivent être définies dès la phase de conception de la batterie, plutôt que d’être ajoutées une fois que le bloc-batterie a déjà été finalisé.
10. Protection mécanique
Les robots d'inspection peuvent être soumis à des vibrations et à des chocs mécaniques pendant leur fonctionnement.
Le boîtier de la batterie doit donc être conçu en fonction de l'environnement d'exploitation du robot.
Selon l'application, la batterie peut nécessiter :
- Boîtier de protection
- Fixation sûre
- Construction résistante aux vibrations
- Connecteurs adaptés
- Protection des câbles
- Protection contre l'humidité
- Protection contre la poussière
Pour les robots d’inspection en extérieur, les exigences en matière de boîtier et d’étanchéité doivent être évaluées conjointement avec la conception globale de la protection du robot.
Partie 4. Comment calculer la capacité de batterie nécessaire
Pour effectuer un calcul de capacité de base, on peut partir de la consommation électrique moyenne du robot.
Par exemple, si un robot d'inspection consomme en moyenne 400 W et doit fonctionner pendant 4 heures :
400 W × 4 h = 1 600 Wh
Un système de batteries offrant une énergie nominale d'environ 1 600 Wh constituerait le point de départ du calcul.
Toutefois, la capacité réelle de la batterie devrait normalement inclure une marge de conception appropriée, car l'énergie nominale de la batterie n'est pas nécessairement entièrement disponible pour le fonctionnement pratique.
Des facteurs tels que :
- Limites de décharge de la batterie
- Température
- Charge du moteur
- Vieillissement de la batterie
- Paramètres du BMS
- Terrain
- Charge utile
- Charge du capteur
peut avoir une incidence sur la durée réelle de fonctionnement.
Partie 5. Exemple : batterie d'un robot d'inspection de 48 V
Supposons qu'un robot d'inspection utilise un système électrique de 48 V et présente une consommation électrique moyenne de 500 W.
Si la durée d'exploitation prévue est de 4 heures :
500 W × 4 h = 2 000 Wh
Une batterie de 48 V et 40 Ah offre environ :
48 V × 40 Ah = 1 920 Wh
Ce chiffre peut être proche des besoins énergétiques calculés, mais la capacité finale de la batterie doit être déterminée après avoir pris en compte l'énergie utilisable, les conditions de fonctionnement et les pertes du système.
Pour un bloc-batterie sur mesure, la configuration des cellules peut alors être choisie en fonction de la tension, de la capacité, du courant de décharge, des dimensions physiques et des exigences relatives au système de gestion de batterie (BMS) requis.
Partie 6. Pourquoi le LiFePO4 peut-il être envisagé pour les robots d'inspection ?
Les batteries LiFePO4 peuvent être envisagées pour les robots d'inspection qui nécessitent des cycles fréquents de charge et de décharge.
Parmi les avantages potentiels, on peut citer :
Longue durée de vie
Les robots d'inspection peuvent être utilisés fréquemment, ce qui entraîne des cycles de charge-décharge répétés. Une composition chimique de batterie conçue pour supporter des cycles répétés peut s'avérer utile dans ces applications.
Caractéristiques thermiques stables
Le LiFePO4 est réputé pour ses caractéristiques thermiques, qui peuvent s'avérer utiles pour les équipements mobiles fonctionnant dans des environnements variables.
Faible autodécharge
Une autodécharge réduite peut contribuer à limiter les pertes d'énergie lorsque le robot est à l'arrêt.
Intégration du système de gestion de la batterie (BMS)
Un bloc-batterie LiFePO₄ peut intégrer un système de gestion de batterie (BMS) permettant de surveiller l'état des cellules et du bloc-batterie et d'assurer des fonctions de protection.
Ces caractéristiques ne dispensent pas d'une conception adéquate de la batterie. Le choix des cellules, la configuration électrique, les paramètres du système de gestion de la batterie (BMS), la conception du boîtier, la stratégie de charge et la température de fonctionnement doivent toujours être évalués.
Partie 7. Blocs-batteries sur mesure pour robots d'inspection
Les fabricants de robots peuvent avoir des exigences différentes en matière de tension, de capacité, de taille, d'intensité, de communication et d'installation.
Un bloc-batterie sur mesure peut être conçu pour répondre à ces exigences.
Le processus de personnalisation peut inclure :
- Définir les caractéristiques électriques du robot
- Déterminer les besoins en tension et en énergie
- Calculer le courant continu et le courant de crête
- Sélectionner des cellules de batterie
- Concevoir la configuration des cellules
- Configurer le BMS
- Concevoir le boîtier de la batterie
- Sélectionner des connecteurs et des câbles
- Réaliser des essais électriques et mécaniques
- Vérifier les fonctions de charge et de communication
Cette approche peut s'avérer utile lorsqu'une batterie standard ne peut pas s'adapter à l'espace disponible dans le robot ou ne répond pas à ses besoins en matière d'alimentation et de communication.
Partie 8. Tests de batteries pour les applications de robots d'inspection
Avant sa mise en service, le bloc-batterie doit être testé dans des conditions représentatives de l'utilisation prévue.
Les examens peuvent inclure :
- Essais de capacité
- Tests de charge et de décharge
- Essais de protection contre les surintensités
- Essais de protection contre les courts-circuits
- Essais de température
- Tests de communication du système de gestion de la batterie (BMS)
- Essais de vibration
- Tests des connecteurs
- Essais des boîtiers
Les essais spécifiques et les certifications applicables dépendent de la conception de la batterie, des exigences en matière de transport, du marché cible et de l'application finale.
Partie 9. Comment choisir un fabricant de batteries pour robots d'inspection
Lorsque vous recherchez une batterie sur mesure pour un robot d'inspection, vérifiez si le fabricant est en mesure de répondre aux exigences techniques du projet.
Parmi les facteurs importants, on peut citer :
- Sélection des cellules de batterie
- Capacités de conception PACK
- Développement du BMS
- Conception mécanique
- Protocoles de communication
- Développement de prototypes
- Test des batteries
- Gestion de la qualité
- Soutien à la certification
- Capacités OEM/ODM
Il est également utile de fournir au fabricant de la batterie des informations détaillées sur l'équipement, notamment la tension, la consommation électrique, l'autonomie, le courant de crête, les dimensions, le mode de charge, la température de fonctionnement et les exigences en matière de communication.
Plus les informations techniques sont complètes, plus il est facile de mettre au point un bloc-batterie adapté au robot.
FAQ
Quel type de batterie convient à un robot d'inspection ?
Les batteries lithium-ion et LiFePO₄ peuvent être envisagées pour les robots d'inspection. Le choix de la composition chimique appropriée dépend des besoins énergétiques, du poids, de l'environnement d'exploitation, des exigences en matière de cycles de charge-décharge et du système électrique du robot.
Le LiFePO4 est-il adapté aux robots d'inspection ?
Le LiFePO4 peut convenir aux robots d'inspection qui nécessitent des systèmes de batteries rechargeables capables de supporter des cycles de charge et de décharge répétés. La conception finale de la batterie doit tenir compte de la tension, de la capacité, du courant de décharge, du système de gestion de la batterie (BMS), de la charge, de la température et des exigences mécaniques.
Combien de temps un robot d'inspection peut-il fonctionner avec une seule batterie ?
L'autonomie dépend de la capacité de la batterie et de la consommation électrique moyenne du robot. On peut effectuer une estimation approximative en divisant la capacité de la batterie, exprimée en Wh, par la consommation électrique moyenne, exprimée en W.
Quelle est la tension de la batterie d'un robot d'inspection ?
Il n'existe pas de tension universelle. Les robots d'inspection peuvent fonctionner avec différentes tensions en fonction de leurs moteurs, de leurs contrôleurs, de leurs capteurs et de l'architecture de leur système.
Un robot d'inspection a-t-il besoin d'un système de gestion de batterie (BMS) ?
Les batteries au lithium nécessitent généralement un système de gestion de batterie (BMS) adapté pour surveiller et protéger la batterie. Dans le cadre d’applications robotiques, le BMS peut également communiquer avec le contrôleur principal du robot.
Un robot d'inspection peut-il fonctionner avec une batterie sur mesure ?
Oui. Il est possible de concevoir un bloc-batterie sur mesure en fonction de la tension, de la capacité, de l'intensité, des dimensions, des connecteurs, du système de gestion de batterie (BMS), du protocole de communication et des exigences d'installation du robot.
Conclusion
Le choix d'une batterie pour un robot d'inspection nécessite d'évaluer l'ensemble du système d'alimentation plutôt que de se concentrer uniquement sur la capacité.
Tension, capacité énergétique, courant de décharge, dimensions, poids, type de batterie, BMS, charge, température, communication et protection mécanique doivent tous être pris en compte lors de la conception.
Les batteries LiFePO4 peuvent être envisagées pour les robots d'inspection qui nécessitent des cycles répétés de charge et de décharge, un fonctionnement stable de la batterie et un système de gestion de batterie intégré. Pour les fabricants de robots OEM, il est également possible de concevoir un bloc-batterie sur mesure, adapté aux exigences électriques, mécaniques et environnementales du robot.
Un bloc-batterie bien conçu peut offrir les caractéristiques électriques requises par le robot tout en s'adaptant à l'espace d'installation disponible et en prenant en charge le cycle de fonctionnement prévu.
 English
 Chinese
 Japanese
 German
 French
 Korean

